terça-feira, 12 de julho de 2022

Primeiras Imagens do Telescópico Espacial James Webb (JWST)

Hoje, às 11:30 no horário de Brasília, a Nasa divulgou as primeiras imagens oficiais obtidas pelo Telescópio Espacial James Webb (JWST). 

As imagens foram colorizadas artificialmente, pois o JWST captura o espectro na faixa do infravermelho. A Near Infrared Camera (NIRCam) é o principal gerador de imagens do Webb, cobrindo  a faixa de comprimento de onda infravermelho de 0,6 a 5 mícrons. O Mid-Infrared Instrument (MIRI) possui uma câmera e um espectrógrafo que captura a luz na região do infravermelho médio do espectro eletromagnético na faixa de comprimento de onda de 5 a 28 mícrons. 

Para produzir as imagens coloridas exibidas abaixo, o JWST usou suas câmeras infravermelhas para coletar várias imagens em escala de cinza. Seis filtros capturaram diferentes comprimentos de onda de luz infravermelha. Cada filtro teve uma cor a ele alocada. O filtro que captura o comprimento de onda mais longo é o vermelho, o filtro para comprimento de onda mais curto, o azul, com as outras cores do espectro visível alocadas aos filtros intermediários. Ao combinar essas imagens, a imagem composta final apresenta todas as cores visíveis nas fotos abaixo.

Para ampliar as imagens, clique sobre elas.

Nebulosa Carina: A Nebulosa Carina é uma das maiores e mais brilhantes nebulosas do céu, localizada a aproximadamente 7.600 anos-luz de distância, na constelação de Carina. As nebulosas são berçários estelares onde as estrelas se formam. A Nebulosa Carina é o lar de muitas estrelas massivas, várias vezes maiores que o Sol.

WASP-96 b (espectro): WASP-96 b é um planeta gigante, fora do nosso sistema solar, composto principalmente de gás. O planeta, localizado a cerca de 1.150 anos-luz da Terra, orbita sua estrela a cada 3,4 dias. Tem cerca de metade da massa de Júpiter e sua descoberta foi anunciada em 2014.

Nebulosa do Anel Sul: A nebulosa do Anel Sul, ou nebulosa “Eight-Burst”, é uma nebulosa planetária – uma nuvem de gás em expansão, envolvendo uma estrela moribunda. Tem quase meio ano-luz de diâmetro e está localizada a aproximadamente 2.000 anos-luz de distância da Terra.

Quinteto de Stephan: A cerca de 290 milhões de anos-luz de distância, o Quinteto de Stephan está localizado na constelação de Pégaso. É notável por ser o primeiro grupo compacto de galáxias descoberto em 1877. Quatro das cinco galáxias dentro do quinteto estão presas em uma dança cósmica de repetidos encontros imediatos.

SMACS 0723: Aglomerados maciços de galáxias em primeiro plano ampliam e distorcem a luz dos objetos atrás delas, permitindo uma visão de campo profundo em populações de galáxias extremamente distantes e intrinsecamente fracas. Milhares de galáxias – incluindo os objetos mais fracos já observados no infravermelho – apareceram na visão do Webb pela primeira vez. Esta fatia do vasto universo é aproximadamente do tamanho de um grão de areia, mantido à distância de um braço, por alguém no chão. Esse campo profundo, obtido pela Near-Infrared Camera (NIRCam) do Webb, é uma composição feita a partir de imagens em diferentes comprimentos de onda, totalizando 12,5 horas de exposição– alcançando profundidades em comprimentos de onda infravermelhos, além dos campos mais profundos do Telescópio Espacial Hubble, o que levou semanas. A imagem mostra o aglomerado de galáxias SMACS 0723 como era há 4,6 bilhões de anos. A massa combinada desse aglomerado de galáxias atua como uma lente gravitacional, ampliando galáxias muito mais distantes localizadas atrás dele. A câmera NIR do Webb trouxe essas galáxias distantes para um foco nítido – elas têm estruturas minúsculas e fracas que nunca foram vistas antes, incluindo aglomerados de estrelas e características difusas.


Referêmcia: https://www.nasa.gov/webbfirstimages

terça-feira, 6 de abril de 2021

Nebulosa da Águia - M16

A Nebulosa da Águia (Messier 16, NGC 6611) é um jovem aglomerado estelar aberto localizado na constelação de Serpente e seu nome deriva da forma de sua nuvem interestelar protoestelar em torno do aglomerado, que lembra uma águia. A fotografia da nebulosa  tomada pelo Telescópio Espacial Hubble no início de abril de 1995 ficou conhecida como os "Pilares da Criação" e mostra pilares de gás estelar e poeira contida na nebulosa. Situa-se a aproximadamente 7 000 anos-luz em relação à Terra e sua magnitude aparente é igual a 6,4. É parte de uma nebulosa de emissão difusa, uma região HII, região de gás e poeira que recentemente, em termos astronômicos, começou a formar novas estrelas.

Ascenção Reta: 18h 18,8m      -Declinação: −13° 47'


Imagem obtida no dia 26/11/2020 às 2:58 em Belo Horizonte
Telescópio SkyWatcher 8" Newtonian F/5
Montagem EQ5 PRO
Câmera Canon EOS Rebel T3i
180s de exposição processada em Photoshop CS3 para ajustes e remoção de intensa poluição luminosa

Aglomerado Omega Centauri - NGC 5139

Omega Centauri ou NGC 5139 é um aglomerado globular. situado na constelação de Centaurus. Foi descoberto por Edmond Halley em 1677.  Orbita nossa galáxia, a Via Láctea, sendo o maior e mais brilhante dos aglomerados globulares que a orbitam. Está a cerca de 15.800 anos-luz  da Terra e contém vários milhões de estrelas de População II. As estrelas de seu centro são tão interligadas entre si que acredita-se estarem a apenas 0,1 anos luz umas das outras. Sua idade estimada é de cerca de 12 bilhões de anos. Esta característica o distingue de outros aglomerados globulares em nossa galáxia que contêm estrelas de diferentes gerações.

Declinação:-47° 28′ 36.7″ Ascenção reta: 13h 26m 45.89s Magnitude aparente: 3,7


Imagem obtida no dia 26/11/2020 às 3:35 em Belo Horizonte
Telescópio SkyWatcher 8" Newtonian F/5
Montagem EQ5 PRO
Câmera Canon EOS Rebel T3i
50s de exposição processada em Photoshop CS3 para ajustes e remoção de intensa poluição luminosa


Galáxia M104 -Sombrero

A galáxia do Sombreiro (Messier 104, NGC 4594), é uma galáxia do tipo espiral. Possui um núcleo brilhante, rodeado em suas bordas por um disco achatado de material escuro. Está a 28 milhões de anos-luz de distância. É conhecida como sombreiro devido a sua aparência característica que se assemelha a um chapéu mexicano. Foi descoberta em 1781, pelo astrônomo Pierre Mechain.

 Magnitude aparente :8,3, Declinação: -11º 37' 23" Ascensão reta : 12 h, 39 min 59,4 s


Imagem obtida no dia 26/11/2020 às 3:35 em Belo Horizonte
Telescópio SkyWatcher 8" Newtonian F/5
Montagem EQ5 PRO
Câmera Canon EOS Rebel T3i
480s de exposição processada em Photoshop CS3 para ajustes e remoção de intensa poluição luminosa

sexta-feira, 5 de junho de 2020

Uso de Deep Learning para Detecção de COVID-19 em Imagens de Tomografia Computadorizada

Transfer Learning é o processo de se utilizar uma rede neural pré-treinada em um outro contexto semelhante. Nesse processo, substituem-se as camadas finais da rede neural pré-treinada por camadas adaptadas ao problema atual.

Foi o que fizemos nesse experimento: utilizamos como base uma rede neural convolucional VGG16 proposta por K. Simonyan and A. Zisserman da  Universidade of Oxford no artigo “Very Deep Convolutional Networks for Large-Scale Image Recognition” e que alcançou  92.7%  de acurácia na base de dados de imagens ImageNet, composto por 14 milhões de imagens classificadas em 1000 classes.  Utilizando o framework Tensorflow, removemos as camadas de saída da VGG16 e as substituimos por uma combinação de camadas fully connected (FC) softmax e relu, pooling, e flatten.  Essas camadas foram treinadas na base de dados de imagens CT.

No treinamento, utilizamos  a validação cruzada (cross validation) disponível no framework Scikit-Learn, que consiste em gerar diferentes distribuições das imagens entre os conjuntos de treinamento e de teste.

A base de dados utilizada para treinamento não é muito grande, consistindo de aproximadamente 700 imagens CT do tórax, positivas e negativas para COVID19, extraidas de artigos científicos e publicações na internet. Aplicou-se um processo de data augmentation sobre as imagens, que consiste em realizar transformações nas mesmas de forma a aumentar a variabilidade  no conjunto de treinamento.

No processo de validação, sobre uma base de testes de 150 imagens, obtiveram-se os seguintes resultados após a validação cruzada:

Acurácia ((true positives + true negatives)/total de imagensl) : 78%
Precisão (true positives/(true positives + false positives)): 77%
Recall  (true positives/(true positives + false negatives)): 83%

Ressalte-se o bom resultado obtido para o Recall, que reflete um número menor de falsos negativos.

O modelo continua em melhoramento por meio de testes de novas combinações de camadas e otimizadores, bem como pelo acréscimo de mais imagens nas bases de treinamento e teste.


quarta-feira, 10 de abril de 2019

Trabalho Colaborativo de Vários Observatórios ao Redor do Mundo Produzem Primeira Imagem Direta de Um Buraco Negro

Uma equipe internacional de mais de 200 astrônomos capturou as primeiras imagens diretas de um buraco negro. O resultado foi obtido pelo trabalho conjunto e coordenado de oito  observatórios de rádio em quatro continentes, o EHT-Event Horizon Telescope, um telescópio virtual do tamanho da Terra.

A equipe revelou quatro imagens do buraco negro supermassivo no coração da galáxia M87,  localizada no interior do aglomerado de galáxias de Virgem, a 55 milhões de anos-luz da Terra.

Imagem do buraco negro capturada pelo EHT-Fonte: EHT Colaboration

Com base nas imagens de M87, os cientistas acreditam que estão vendo pela primeira vez a sombra de um buraco negro, na forma da região escura no centro das imagens

A Teoria da Relatividade Geral de Einstein prevê que um campo gravitacional muito intenso faz com que a luz se curve ao redor do buraco negro, formando um anel brilhante em  volta de sua silhueta, e também faz com que qualquer material circundante orbite em torno do mesmo próximo à velocidade da luz. O anel brilhante  nas novas imagens oferece uma confirmação visual desses efeitos.

A partir dessas imagens, os astrônomos calcularam que a massa do buraco negro é cerca de 6,5 bilhões de vezes maior que a do sol.  Pequenas diferenças observadas entre cada uma das quatro imagens sugerem que o material está orbitando em torno do buraco negro à velocidade da luz.Seu tamanho é maior que o da órbita de Netuno.

O objeto foi observado em comprimentos de onda muito curtos, de 1,3 milímetros, que podem atravessar  nuvens de material existentes entre um buraco negro e a Terra. Para visualizar um buraco negro, é necessária uma ampliação (resolução  angular do telescópio) muito grande, impossível de ser obtida por um único telescópio, que teria que ser muito grande. Mas quando múltiplos radiotelescópios, separados por distâncias muito grandes, são sincronizados e focalizados em uma única fonte no céu, eles podem operar como um radiotelescópio muito grande, com um enorme antena, através de uma técnica conhecida como Very Long Base Interferometry, ou VLBI. Nesse caso, o esforço combinado dos 8 radiotelescópios consegue resolver uma imagem de cerca de 20 micro segundos de arco.
Aglomerado de galáxias de Virgem. M87 é o objeto mais luminoso, próximo ao canto superior esquerdo. Ao centro podem ser observadas, também, as galáxias M84 e M86.  Imagem capturada pelo autor em 15/06/2011, às 20:30, sob intensa poluição luminosa, em Belo Horizonte-MG.


.

sexta-feira, 22 de fevereiro de 2019

Klann Linkage Robot

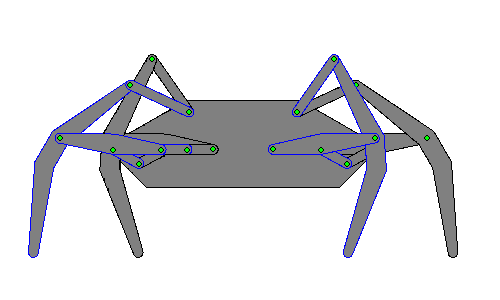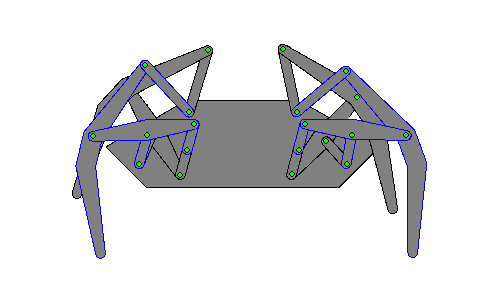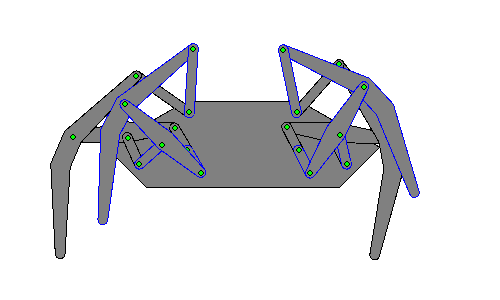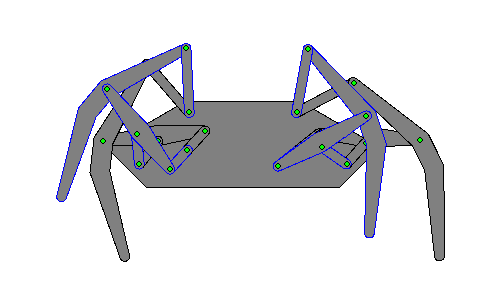
O  "Klann Linkage" (Articulação Klann) é um mecanismo robótico para simular o movimento das pernas de um animal quadrúpede, capaz de substituir rodas. A articulação é formada  por um quadro, uma manivela, dois balancins aterrados e dois acopladores, todos conectados por articulações pivotantes. Foi desenvolvido por Joe Klann em 1994.

O mecanismo converte o movimento rotatório em movimento linear e realmente se parece com um animal quadrúpede se locomovenfo. O robô pode subir escadas e trafegar por área irregulares não acessíveis por veículos com rodas.

Veja no vídeo abaixo o robô Klann Linkage que construí, com 2 conjuntos de 4 pernas, um de cada lado. As peças (hastes, articulações, pinos, engrenagens, plataformas e bases) foram impressas em impressora 3D, utilizando-se plástico PLA. Um Arduino Uno  controla o movimento de dois servos de rotação contínua.  


Robô construído com peças impressas em impressora 3D-Fonte: O próprio autor.

Abaixo temos uma animação que mostra o movimento sincronizado das 4  pernas de um dos lados do robô. O movimento pode ser compreendido focando-se nos pontos em verde e observando-se os caminhos cíclicos que cada um percorre. Perceba que cada  perna possui 3 pontos fixos e 5 pontos artculados móveis. O movimento das pernas deve ser sincronizado em posições relativas bem definidas de forma produzir o movimento linear desejado. Para tal, existe uma  engrenagem em cada conjunto de duas pernas, conectadas a uma engrenagem central impulsionada por  um servo de rotação contínua, que mantém a sincronização desejada. 


Movimento sincronizado das pernas do robô - Fonte: Wikipedia

Na figura a seguir, representam-se os movimentos dos pontos móveis de uma perna através de rastros na cor verde. Os pontos ligados pelas linhas azuis são fixos. Compare essa figura com a anterior para compreender os caminhos cíclicos de cada ponto móvel.

Caminhos dos pontos móveis (em verde). Fonte: Wikipedia

Referências

WIKIPEDIA - Klann Linkage. Disponível em https://en.wikipedia.org/wiki/Klann_linkage . Consultado em 21/09/2018.

quinta-feira, 11 de fevereiro de 2016

Observações diretas detectam ondas gravitacionais previstas pela Teoria da Relatividade Geral de Einstein

Cem anos depois que Albert Einstein previu a existência das ondas gravitacionais, cientistas finalmente detectaram essas furtivas ondulações do espaço-tempo.

Físicos do Advanced Laser Interferometer Gravitational-Wave Observatory  (LIGO) revelaram em 11 de fevereiro que  seus detectores gêmeos capturaram sinais de  ondas gravitacionais produzidas pela colisão de dois buracos negros a cerca de 1,3 bilhão de luz- anos da Terra.

Um buraco negro possui cerca de 36 vezes a massa do Sol, e o outro cerca de 29 massas solares. Um orbita ao redor do outro, mas se aproximaram por meio de um movimento espiral e se fundiram em um único buraco negro de massa estimada em  62 massas solares.

Essa é a primeira fusão de buracos negros observada. O evento violento irradia temporariamente mais energia  sob a forma de ondas gravitacionais  do que a luz de todas as estrelas do universo observável emitida na mesma quantidade de tempo.

Os detectores do LIGO funcionam por interferometria, em que um feixe de laser é partido em dois, que são postos a viajar por dois túneis perpendiculares de 4 km cada. Cada feixe é refletido de volta e é recombinado em um detector. Em situações nornais, os dois feixes viajam caminhos de tamanhos idênticos e se cancelam no detector. Quando uma onda gravitacional passa pelo LIGO, o comprimento dos túneis é ligeiramente alterado, o que faz com que os lasers não se cancelem, produzindo um padrão característico de interferência. A Figura a seguir, produzida pela Nature News, ilustra o processo de detecção.


A descoberta foi feita quase simultaneamente por dois detectores do LIGO localizados em Livingston, na Louisina e em Hanford, Washington.

As ondas detectadas foram convertidas em um som audível como uma rápida subida de tom, seguida de uma descida, produzindo uma assinatura sonora compatível com o padrão de radiação proveniente da colisão dos buracos negros.

Softwares de análise dos dados detectaram   uma oscilação, que começou em 35  hertz e rapidamente aumentou para 250 hertz. O sinal tornou-se então caótico e rapidamente caiu. Fundamentalmente, ambos os detectores detectaram mais ou menos ao mesmo tempo, Livingston primeiro e Hanford 7 milésimos de segundo mais tarde. Esse atraso é uma indicação de como as ondas passaram através da Terra. A Figura abaixo exibe graficamente os sinais particamente idênticos detectados pelas estações LIGO de Hanford e Livingston (créditos: Nature News).


Fonte: Nature News - http://www.nature.com/news/einstein-s-gravitational-waves-found-at-last-1.19361

quinta-feira, 15 de maio de 2014

A Terra vista do espaço em tempo-real

A NASA  disponibilizou na internet imagens produzidas em tempo-real pela ISS-International Space Station (Estação Espacial Internacional), com uma vista privilegiada da Terra. Ao todo, são quatro câmeras instaladas na estação espacial para filmar o nosso planeta em alta definição e 24 horas por dia. O vídeo está disponível no site Ustream, e para assistir basta torcer para que a ISS não esteja na parte escura da Terra. Quando isso ocorre a imagem fica negra. Caso esteja cinza, significa que a transmissão está mudando de câmera ou que ocorreu algum problema/interrupção. A localização da estação está disponível no site da NASA.


Imagem capturada quando a ISS passava sobre a Mongólia, às 19:50 de 15/05/2014.Observe a lua ao fundo.

quinta-feira, 20 de dezembro de 2012

NEBULOSA DE ETA CARINAE - NGC 3372

Trata-se de uma nebulosa bastante grande, cobrindo cerca de 3 graus do céu, a uma distância de 7.500 anos-luz da Terra e com um diâmetro de 460 anos-luz. Como pode ser observado na foto, existem muitos aglomerados de estrelas em sua vizinhança.
Em seu interior localiza-se uma estrela grande e massiva, denominada Eta Carina, que tem como característica marcante o fato de ter sua luminosidade variável. Em 1677 tinha uma magnitude de 4, mas em 1877 ejetou uma nuvem de poeira 500 vezes maior que o sistema solar, tornando-se mais brilhante. Na foto, essa ejeção pode ser visualizada como uma estrutura tridimensional em formato de alteres, o denominado homúnculo.  Depois disso (entre 1900 e 1940), a magnitude era de apenas  8. Em 2002, tinha magnitude 5, tendo  repentinamente  dobrado o seu brilho entre 1998 e 1999. É considerada a estrela mais brilhante conhecida na galáxia, irradiando uma energia  5 milhões de vezes maior que a do sol. É certo que vai explodir como uma supernova a qualquer momento, no próximo milhão de anos.

Dados:

RA: 10h 45m 03.6s
DEC: -59° 41' 04"
Magnitude aparente: 6.21
Constelação: Carina


Imagem obtida no dia 24/11/2012 à 1:58 em Belo Horizonte
Telescópio SkyWatcher 8" Newtonian F/5
Montagem EQ5 PRO
Câmera Canon EOS Rebel T3i
120s de exposição processada em Photoshop CS3 para ajustes e remoção de intensa poluição luminosa


NEBULOSA DE ORION - M42

Trata-se de uma nebulosa difusa situada na constelação de Orion, a 1340 anos-luz da Terra. É a nebulosa mais brilhante do céu, visível a olho nu. Em seu interior existe um aglomerado aberto bastante jovem constituído por 4 estrelas, o Trapézio. É um local de intensa formação de estrelas. À esquerda na foto, a nebulosa Running Man (NGC 1977).


RA: 05h 35m 17.3s
DEC: -05° 23' 28"
Magnitude aparente: 4.
Constelação: Orion
Raio: 12 anos-luz


Imagem obtida no dia 23/11/2012 às 23:12 em Belo Horizonte
Telescópio SkyWatcher 8" Newtonian F/5
Montagem EQ5 PRO
Câmera Canon EOS Rebel T3i
120s de exposição processada em Photoshop CS3 para ajustes e remoção de intensa poluição luminosa


AGLOMERADO 47 TUCANAE - (NGC 104)

É um aglomerado globular localizado na constelação de Tucana, a cerca de 16.700 anos-luz da Terra. Possui  120 anos-luz de diâmetro. Pode ser visto a olho nu. Estima-se que tenha aproximadamente 10 bilhões de anos. Caracteriza-se por um núcleo compacto e forma arredondada, ocupando no céu aproximadamente o diâmetro de uma lua cheia.

Dados:

RA: 00h 24m 05.67s
DEC: -72° 04'52.6"
Magnitude aparente: 4.91
Constelação: Tucana
Raio: 60 anos-luz


Imagem obtida no dia 24/11/2012 às 2:17 em Belo Horizonte
Telescópio SkyWatcher 8" Newtonian F/5
Montagem EQ5 PRO
Câmera Canon EOS Rebel T3i
120s de exposição processada em Photoshop CS3 para ajustes e remoção de intensa poluição luminosa

NEBULOSA TARÂNTULA - NGC 2070

É uma nebulosa difusa, distante 160.000 anos-luz da Terra. No seu interior reside um aglomerado de estrelas de aproximadamente 35 anos-luz de diâmetro que produz a maior parte da energia que torna a nebulosa visível. Próxima a ela, explodiu a mais próxima supernova observada desde a invenção do telescópio, em 1987 (supernova 1987A).  Localiza-se próxima ao polo sul celeste, na Grande Nuvem de Magalhães.

Dados:
RA: 05h 38m 38s
DEC: -69° 05.7
Magnitude aparente: 8
Constelação: Dorado
Magnitude absoluta: - 11,7
Raio: 300 anos-luz


Imagem obtida no dia 24/11/2012 à 1:30 em Belo Horizonte
Telescópio SkyWatcher 8" Newtonian F/5
Montagem EQ5 PRO
Câmera Canon EOS Rebel T3i
120s de exposição processada em Photoshop CS3 para ajustes e remoção de intensa poluição luminosa


sábado, 12 de novembro de 2011

Inteligência artificial ajuda a encontrar fósseis

Encontrar fósseis é atividade que envolve sorte e paciência. A famosa Lucy, por exemplo, um esqueleto de Australopitecus afarensis,   foi encontrada por acaso quando o paleoantropologista Donald Johanson teve que fazer um retorno com seu Land Rover na Etiópia, em 1974. Tradicionalmente, entretanto, encontrar um fóssil exige que se consulte a literatura para saber onde outros encontraram exemplares, consultar mapas e cartas geológicas em busca de rochas de uma era em particular e finalmente procurar fósseis in loco no sitio.
O paleontologista Bob Anemome da Western Michigan University criou uma Rede Neural Artificial que auxilia  na identificação de sítios com potencial para ocorrência de fósseis.  Redes Neurais Artificiais conseguem, por meio de treinamento, assimilar padrões identificados em bases de dados conhecidas, podendo a posteriori fazer previsões em outras bases de dados.  Para treinar redes neurais na identificação de fósseis, Anemome utilizou imagens de satélite do Great Divide Basin e marcou pixels em seis faixas de comprimentos de onda, incluindo infravermelho, para diferentes tipos de terreno. Ele definiu também, se o pixel em questão corresponde ou não a um sítio onde existem fósseis. Dessa forma ele criou conjuntos de treinamento onde fornecia à rede diversas categorias de pixels, com os atributos fóssil e não fóssil, ou seja, a entrada da rede constituída por  variáveis associadas a um pixel (tipo de terreno, comprimento de onda, área, dentre outras) e a saída  o identificando como fóssil e não fóssil.  
Quando submeteu outras imagens à rede treinada, o modelo identificou corretamente 79% dos pixels com potencial para encontrar fósseis e desses, 99% realmente continham fósseis, um resultado excepcional.
Resultados como esse mostram como Redes Neurais Artificiais, que modelam o comportamento de aprendizagem do cérebro humano, podem ser aplicadas eficientemente às mais diversas áreas do conhecimento humano.

Nature News, 08/11/2011


quarta-feira, 28 de setembro de 2011

Gravidade Testada em Grande Escala Confirma Relatividade Geral de Einstein

Os cientistas  Henry Cavendish (britânico) e Rosland von Eotvos (húngaro) testaram a teoria geral da relatividade de Einstein em escala cósmica, medindo o desvio para vermelho (redshift) da luz proveniente de galáxias localizadas em aglomerados, causado pela gravidade desses conglomerados e não pela expansão do universo.  A teoria geral da relatividade de Einstein prevê que o comprimento de onda da luz aumenta pela influência da gravidade, fazendo com que ocorra o desvio para o vermelho acima mencionado. Eles viram que a luz das galáxias situadas no interior dos aglomerados levava mais tempo para se libertar do campo gravitacional do  que o luz das galáxias situadas na periferia. Conhecendo-se a massa de cada aglomerado, a teoria da relatividade geral foi usada para avaliar o redshift  gravitacional das galáxias segundo sua posição no aglomerado. O redshift varia proporcionalmente à influência gravitacional do conglomerado.  Segundo os cientistas, os resultados observados corresponderam aos calculados, comprovando a teoria. Esse resultado vem um momento em que cientistas do CERN divulgaram ter observado neutrinos viajando a velocidade ligeiramente superior à da luz, contradizendo um dos pilares da teoria da relatividade restrita de Einstein, que postula ser a velocidade da luz a maior possível de ser atingida.

Referência: Revista Nature,  setembro de 2011.

segunda-feira, 15 de agosto de 2011

Implementação dos processos Validação e Verificação do MPS-Br

Nesse artigo apresentaremos as principais diretrizes para implementação de resultados dos processos Validação e Verificação do MPS-Br, conforme a parte 4 do guia oficial de implementação do SOFTEX.

O Processo Validação


"O propósito do processo Validação é confirmar que um produto ou componente do produto atenderá a seu uso pretendido quando colocado no ambiente para o qual foi desenvolvido"

•VAL1 - Produtos de trabalho a serem validados são identificados

•
Esta identificação pode ocorrer nos estágios iniciais do projeto, com base nos artefatos que serão produzidos pelo processo.Uma boa prática é definir critérios para seleção dos produtos ou componentes de produto que serão validados e selecioná-los segundo estes critérios.Pode-se, por exemplo, selecionar os produtos mais relevantes com base nas necessidades do cliente ou levando-se em consideração os riscos associados aos produtos.É possível, também, definir, em nível organizacional, uma lista de produtos ou componentes de produto que normalmente são validados, de forma que os projetos só precisem adaptar essa lista às suas necessidades. 

•VAL2 - Uma estratégia de validação é desenvolvida e implementada, estabelecendo cronograma, participantes envolvidos, métodos para validação e qualquer material a ser utilizado na validação  

•
Alguns métodos de validação requerem um planejamento específico que deve ser realizado, por exemplo, o planejamento dos casos de testes. Deve ser definido ainda um cronograma para as atividades de validação e os recursos necessários à execução das atividades devem ser planejados. Este cronograma e a alocação dos recursos, tanto humanos quanto outros recursos em geral, devem estar integrados ao Plano do Projeto. Prototipação é um dos métodos para a validação de requisitos. 

•VAL3 - Critérios e procedimentos para validação dos produtos de trabalho a serem validados são identificados e um ambiente para validação é estabelecido

•Devem ser definidos os critérios para a validação de cada produto ou componente do produto. Para ajudar a determinar se um critério foi ou não atendido, algumas métricas podem ser definidas.Alguns exemplos de critérios para validação dos requisitos são: adequação funcional e usabilidade. Para validação de um software alguns critérios de validação poderiam ser: tempo de resposta, tolerância a falhas, recuperabilidade, uso de memória, confiabilidade e portabilidade.

•VAL4 - Atividades de validação são executadas para garantir que o produto esteja pronto para uso no ambiente operacional pretendido

•Uma das principais formas de se realizar a validação é executando testes. A realização dos testes ao longo de todo o processo de desenvolvimento do software é possível por meio da execução de quatro etapas distintas:
  • Planejamento 
  • Projeto de casos de teste 
  • Execução 
  • Avaliação dos resultados 
VAL5 - Problemas são identificados e registrados
•

Este resultado esperado visa garantir que os problemas identificados durante a execução das atividades de validação foram documentados e que foram definidos quais problemas serão tratados. Estes problemas devem ser acompanhados até sua conclusão. A organização pode definir critérios que facilitem essa análise considerando os riscos para o projeto e o impacto na qualidade do produto.  


•VAL6 - Resultados de atividades de validação são analisados e disponibilizados para as partes interessadas

•Envolve realizar uma análise dos resultados obtidos em decorrência da execução das atividades relacionadas a validação e disponibilizar estes resultados para o cliente, ou seu representante na execução das atividades, e outras partes interessadas. Alcance deste resultado é obtido por meio da análise de laudos de avaliação e relatórios de testes que contenham informações sobre os resultados obtidos após a realização das atividades de validação. A avaliação destes resultados permite responder questões como:  
–
  • Os critérios definidos foram satisfeitos?  
  • As ações corretivas planejadas foram concluídas?  
  • A validação foi executada conforme planejado?  
  • Os resultados obtidos permitem a aprovação do artefato validado?  
  • O produto final está pronto para o uso pretendido? 
•VAL7 - Evidências de que os produtos de software desenvolvidos estão prontos para o uso pretendido são fornecidas 

•Quando as atividades de teste são realizadas e há evidências que o produto satisfaz os requisitos e as expectativas do cliente, o produto pode ser considerado validado. Para isso o produto deve ser testado em seu ambiente real de uso ou em uma reprodução deste ambiente.  É necessário registrar os resultados da validação, evidenciando que o produto está pronto para o uso.  Uma das formas de garantir que o produto está pronto para ser usado é realizar uma reunião com os clientes e/ou usuários finais onde sejam apresentados os resultados da validação, a correção dos problemas detectados e se obtenha o aceite de que o produto está pronto para o uso.  

O Processo Verificação

"O propósito do processo Verificação é confirmar que cada serviço e/ou produto de trabalho do processo ou do projeto atende apropriadamente os requisitos especificados"

•VER1 - Produtos de trabalho a serem verificados são identificados

•Para atender a este resultado esperado deve-se analisar os produtos de trabalho que serão produzidos ao longo do projeto e selecionar aqueles a serem verificados. Uma boa estratégia para seleção de produtos de trabalho leva em consideração as contribuições para o alcance dos objetivos e requisitos do projeto, considerando também os riscos do projeto. Alguns possíveis produtos de trabalho selecionados para a verificação, por sua importância, podem ser o plano do projeto, o documento de requisitos, o documento de análise, o documento de projeto e o código-fonte. 

•VER2 - Uma estratégia de verificação é desenvolvida e implementada, estabelecendo cronograma, revisores envolvidos, métodos para verificação e qualquer material a ser utilizado na verificação

•O alcance deste resultado esperado envolve definir uma estratégia de verificação descrevendo os procedimentos, a infra-estrutura necessária e as responsabilidades pelas atividades de verificação. Os métodos que serão usados para verificação de cada produto de trabalho selecionado para verificação devem ser identificados, garantindo, em cada projeto, a realização de algum tipo de revisão por pares e testes.  As ferramentas que apoiarão a execução das atividades de verificação também devem ser definidas.  Exemplo de métodos: walkthroug (revisões estruturadas), testes em seus diversos níveis (unidades, integração, sistema...etc) 

•VER3 - Critérios e procedimentos para verificação dos produtos de trabalho a serem verificados são identificados e um ambiente para verificação é estabelecido

•O alcance deste resultado esperado implica na definição dos critérios e procedimentos que serão utilizados para a verificação de cada produto de trabalho e na preparação do ambiente para verificação, disponibilizando ferramentas, recursos de hardware, infra-estrutura de rede e outros recursos necessários à execução das atividades planejadas. Para ajudar a determinar se um critério foi ou não atendido, questões (checklist) e/ou métricas para cada critério podem ser definidas. Abaixo, apresentam-se sugestões de critérios para avaliação de requisitos.


•VER4 - Atividades de verificação, incluindo testes e revisões por pares, são executadas

•Este resultado esperado visa garantir que as atividades de verificação são executadas conforme planejado, o que inclui, obrigatoriamente, a realização de revisão por pares e testes.

•VER5 - Defeitos são identificados e registrados

•Este resultado esperado visa garantir que os defeitos identificados durante a execução da verificação são documentados e registrados.  Para registro dos defeitos identificados pode-se usar uma classificação de defeitos, por exemplo, por severidade (crítico, sério, moderado) ou por origem (requisitos, projeto (design), código, testes). Após a eliminação dos defeitos, deve-se julgar a necessidade de executar nova verificação para garantir que os defeitos foram removidos adequadamente e que novos defeitos não foram introduzidos no produto ou componente do produto. 

•VER6 - Resultados de atividades de verificação são analisados e disponibilizados para as partes interessadas

•Uma forma de alcance destes resultados é pela análise de laudos de avaliação e relatórios de testes que contenham informações sobre os resultados obtidos após a realização das atividades de verificação. Exemplos de perguntas que podem ser respondidas com esta avaliação incluem:  
–
  • Os critérios definidos foram satisfeitos?  
  • As ações corretivas planejadas foram concluídas?  
  • A verificação foi executada conforme planejado?  
  • Os resultados obtidos permitem a aprovação do artefato verificado? 
Referência

SOFTEX-Guia de Implementação – Parte 4: Fundamentação para Implementação do Nível D do MR-MPS, agosto de 2009.

sábado, 13 de agosto de 2011

Como reconhecer a consciência

Em 1950, o matemático britânico Alan Turing publicou um artigo que propunha um teste para verificar se um computador ou programa exibe comportamento inteligente. Esse teste, denominado Teste de Turing, apresenta um juiz humano interagindo por meio de linguagem natural , com um computador e com outro ser humano. O juiz está isolado do computador e do ser humano. Se após certo tempo, o juiz não conseguir definir quem seria o ser humano ou o computador, tal computador será considerado inteligente. 
A chamada teoria da informação integrada da consciência oferece uma forma de lidar com o desafio de determinar a consciência em um sistema computacional. Nossa experiência cotidiana de interação com o meio relaciona-se à forma como o cérebro integra sinais sensoriais obtidos através dos sentidos com informações da memória. A teoria da informação integrada propõe que a consciência é altamente informativa, ou seja, cada estado de consciência em particular descarta um número imenso de outros estados possíveis dos quais ele se difere, formando a ideia real do que estamos vivenciando. Propõe também, que a informação consciente é integrada, ou seja, qualquer cena que entre na consciência por meio de nossa experiência sensorial permanece integral e completa e não pode ser subdividida em componentes independentes que possam ser vivenciados de forma isolada. A consciência, portanto, é uma entidade única, integrada com um grande número de estados distinguíveis.
A capacidade de um sistema para a informação integrada e, por conseguinte, para a consciência, pode ser medida perguntando-se quanta informação um sistema tem acima e além da que compõe suas partes individuais. Essa  medida, denominada ɸ, pode ser calculada para qualquer sistema, tanto para um cérebro como para um robô, ou um programa, ou até mesmo um dispositivo eletromecânico. Um sistema constituído de partes bem especializadas e bem integradas, produzindo mais juntas que separadas, possui um ɸ alto. Dentre os sistemas que possuem um ɸ baixo, podemos citar aqueles que possuem elementos com alto grau de independência, aqueles cujos elementos são redundantes (não especializados) e aqueles cujos elementos se interconectam aleatoriamente.  No córtex cerebral humano, rico em neurônios fortemente interconectados, o ɸ é naturalmente alto.
Para um computador, uma imagem é simplesmente um emaranhado de pixels sem significado. Para um ser humano uma imagem é significativa porque está repleta de conexões entre as partes, estendendo-se de pixels a objetos e cenas, especificando que partes da imagem combinam ou não entre si.  É exatamente essa diferença , essa rede integrada de conhecimento relacionado que dá identidade a cada imagem distinguindo-a de várias outras, que nos dota da capacidade de sermos conscientes do mundo.
Uma forma interessante de testar a capacidade de um computador entender uma imagem, seria o cobrir terço central vertical de várias imagens com uma faixa preta, separar as partes resultantes (direita e esquerda) e embaralhá-las. O computador é desafiado a identificar os pares que fazem parte da mesma imagem. Estratégias simples atuais utilizadas por programas de análise de imagem, como ligar linhas de cor e textura, não poderiam ser utilizadas porque as partes direita e esquerda foram separadas pelo terço coberto pela faixa preta.  Esse teste envolve muito mais, envolve a capacidade de deduzir como as peças se encaixam, imaginando o que existe no terço coberto pela faixa preta.  Estratégias computacionais que envolvem a combinação de informações estatísticas simples, como características de imagem-cor, bordas ou textura- podem ser bem sucedidas em testes como este, mas têm alcance limitado quando muitas situações são apresentadas ao computador. Isso evidencia a grande quantidade de informação integrada que percebemos conscientemente e as limitações atuais dos sistemas de visão computacional.
Atualmente, programas especializados são capazes de identificar rostos, digitais ou assinaturas, mas ainda é muito difícil desenvolver um algoritmo que seja capaz de identificar que um notebook flutuando sobre uma mesa é algo irreal e inusitado.  Um algoritmo dotado de consciência teria que ter conhecimento das incontáveis conexões entre as coisas do mundo contido em sistema único, altamente integrado.  A resposta à pergunta "o que está errado na figura" seria possível porque qualquer coisa fora do lugar não combinaria com algumas das restrições intrínsecas impostas pelo modo como a informação é integrada. Ou seja, seria um modo consciente de agir graças à capacidade de integrar informações.  Suspeita-se que para atingir esse nível, devem-se explorar os princípios estruturais do cérebro humano, altamente distribuído e com partes altamente dependentes e interconectadas.

Baseado no artigo "Como Reconhecer a Consciência"  de Christof Kock e Giulio Tononi, publicado na Scientific American Brasil de julho de 2011.


sexta-feira, 5 de agosto de 2011

Viagens Extracorpóreas. Verdade ou Alucinação?

Nos anos 80 o médico brasileiro Waldo Vieira publicou um livro de 900 páginas, versando sobre a chamada projeciologia, ou a capacidade da consciência humana se libertar do corpo físico e retornar ao mesmo.  Na época, assisti a uma palestra do Dr. Waldo no auditório do ITA e, ainda que eu não descarte essa possibilidade por crer que nosso conhecimento acerca da realidade ainda é muito pequeno, na essência sempre fui cético.
Entretanto, o Dr. Miguel Nicolelis, renomado pesquisador brasileiro radicado na Universidade Duke nos Estados Unidos, em seu excepcional livro "Muito Além do Nosso Eu", descreve experimentos  interessantes, que lançam um víés realmente científico  sobre o assunto.
Segundo Nicolelis, essa sensação pode ser induzida por traumas, experiências de quase morte, consumo de drogas psicodélicas, meditação profunda, privação de sono, determinados tipos de anestesia, dentre outros fatores. Essa sensação pode ser também  reproduzida em indivíduos saudáveis por meio de estimulação da área  da junção dos lobos parietal e temporal no hemisfério cerebral direito, usando uma técnica  conhecida como estimulação magnética  transcraniana.
O cientista  sueco Henrik Ehrson realizou  experimentos em que os voluntários relataram a sensação de estar fora de seus corpos e até mesmo trocar de corpo com outras pessoas. Para chegar a esses resultados, Ehrson manipulou a denominada perspectiva de primeira pessoa dos indivíduos, fazendo-os utilizar um  capacete equipado com monitores de vídeo que cobriam ambos os olhos, exibindo imagens binoculares provenientes de câmeras montadas na cabeça de um manequim colocado na frente deles. Essas visões eram das mãos, troncos e abdome sob a perspectiva de primeira pessoa do manequim. Em seguida, um pesquisador se colocou entre o manequim e o voluntário, tomando o cuidado de ficar fora do alcance das câmeras.  Usando dois bastões, o pesquisador começou a estimular sincronizadamente  o abdome do voluntário e do manequim por alguns minutos. O voluntário conseguia ver, por meio dos monitores, um dos bastões tocando o abdome do manequim.  Surpreendentemente, quando indagados, os voluntários relataram sentir o toque do bastão no corpo do manequim e não no seu próprio. A maioria deles acabou por afirmar que passaram a sentir o corpo do manequim como sendo o seu.  Ao perceber uma ameaça de corte com faca no abdome e mãos do manequim, os indivíduos manifestaram um comportamento de estar sob ameaça.
Em outro experimento, Ehrson colocou  voluntários e um experimentador   frente a frente. Os voluntários utilizavam o mesmo capacete com monitores, que exibiam imagens geradas por câmeras montadas na cabeça do experimentador, sentado na frente deles e olhando diretamente na direção deles. Graças a esse aparato, os voluntários observavam as mãos do experimentador como sendo suas e suas próprias mãos do ponto de vista do observador. O sujeito deveria estender o braço direito para apertar a mão direita do experimentador. Entretanto, o que ele via com os olhos eram as imagens do braço direito do observador se movendo simultaneamente em direção ao seu. E  visualizava seu próprio braço como se fosse de outro corpo posicionado em frente ao seu. Nesse instante, o sujeito deveria apertar a mão que se projetava em seu campo visual, enquanto o experimentador apertava a sua simultaneamente.O aperto de mãos era mantido por alguns minutos. Ao relatar a experiência, os voluntários, em sua grande maioria, afirmavam sentir que o braço do experimentador  era uma extensão do corpo de cada um deles. Afirmavam também que o corpo do experimentador passou a ser seus corpos, substituindo seu corpo real. Ou seja esses indivíduos, em poucos minutos, foram capazes de renegar seus corpos orgânicos e assumir um outro corpo!  Um outro fato curioso é que quando seus corpos e depois o do experimentador eram ameaçados por uma faca, eles exibiam uma reação de alarme muito maior quando a ameaça era feita ao corpo do experimentador. O experimento também funcionou quando o experimentador e o voluntário eram de sexos opostos.
Segundo muito bem expresso por Nicolelis, esses experimentos  mostram que  o o corpo  não passa de uma artimanha dissimulada pelo cérebro, reduzindo o culto ao corpo a mera futilidade. Evidencia também possibilidades interessantes, como nosso cérebro assumir intimamente outro corpo (como no filme Avatar), ou um corpo virtual (como no filme Matrix)  e perceber todas as sensações oriundas do mundo  onde possa estar inserido.

segunda-feira, 1 de agosto de 2011

O que á uma solução de Inteligência Artificial?

Técnicas de Inteligência Artificial provêem mecanismos para tornar a solução de problemas mais próxima à que um ser humano utilizaria, melhorando a forma de utilização do conhecimento, a capacidade de generalização e a capacidade de tomar decisões em situações imprevistas ou singulares. Nesse artigo, vamos comparar  soluções para dois problemas, partindo da  "menos inteligente" até a que mais se enquadra ao conceito de uma solução da Inteligência Artificial. Vamos analisar tais soluções frente a três características: complexidade de implementação, capacidade de generalização e utilização do conhecimento. Para cada uma delas, vamos propor uma estrutura de dados para representar o problema e um algoritmo.

Problema 1- Jogo da velha

Solução 1

Estrutura de dados

Vamos definir um vetor de 9 elementos, onde cada elemento possui um dos seguintes valores:

     0, se a casa estiver em branco
     1, se houver um X  na casa
     2, se houver uma O (bola) na casa

Assim sendo, esse vetor vai conter um número ternário (base 3).
Utilizaremos também uma tabela de movimentos que contém 19683 entradas (3 elevado a 9), que são as combinações possíveis dos 3 valores (combinações com repetição de 3 valores para 9 posições). Cada entrada dessa tabela contém a jogada a ser efetuada, desde que o estado do tabuleiro que representa seja viável segundo as regras do jogo.

Algoritmo

1-Visualizar o vetor representando o tabuleiro como sendo um número ternário. Converter esse número para a base 10.
2-Utilizar o número obtido como um índice na tabela de movimentos e acessar a entrada.
3-O estado sugerido pela entrada acessada no passo 2 será a próxima jogada.

Análise

No que diz respeito à complexidade, esse algoritmo é bem simples de ser implementado. O problema dele está no enorme trabalho braçal necessário à confecção da tabela de movimentos: as melhores jogadas para cada estado têm que ser precisamente previstas. A capacidade de generalização também é mínima: se quiséssemos estendê-lo para uma versão tridimensional, isso seria inviável em termos de memória necessária. Precisa de muito conhecimento acerca das melhores jogadas na confecção da tabela de movimentos. Sem esse conhecimento, não existe chance de jogar bem.

Solução 2

Estrutura de dados

O tabuleiro será representado por um vetor de 9 posições numeradas de 1 a 9, onde cada elemento será 2 se a casa estiver vazia, 5 se for O (bola) e 3 se for X.
A próxima jogada a ser feita será denotada por um inteiro de 1 a 9 correspondendo à posição no vetor.

Algoritmo

Subrotinas:
faça2:  tenta colocar 2 de suas peças em uma fileira (linha, coluna ou diagonal) de forma a ter chance de ganhar na próxima jogada
ganha (p): retorna zero se o jogador p não puder vencer no seu movimento seguinte. Caso contrário, retorna o número do quadrado que constituir um movimento vencedor.
jogue(n) : Fazer um movimento no quadrado n

O X faz os movimentos ímpares 
A bola  faz os movimentos pares

1-Jogue (1)
2-Se tabuleiro[5]= 2 então jogue(5) senão jogue(1)
3-Se tabuleiro[9]= 2 então jogue(9) senão jogue(3)
4-Se ganha(X) diferente de 0 então jogue(ganha(X)) senão faça2.
5-Se ganha(X) diferente de 0 então jogue(ganha(X)) senão se ganha(O) diferente de 0 então jogue(ganha(O)) senão se tabuleiro[7] = 2 então jogue(7) senão jogue(3)
6-Se ganha(O) diferente de 0 então jogue(ganha(O)) senão se ganha(X) diferente de 0 então jogue(ganha(X)) senão faça2
7, 8 ou 9 - Se ganha(EU) diferente de 0 então jogue(ganha(EU)) senão se ganha(OUTRO) diferente de 0, então jogue(ganha(OUTRO)) senão jogue(QUALQUER POSIÇÃO)

Análise

Essa solução é de implementação mais complexa, mas pode ser generalizada e depende menos do conhecimento de todas as jogadas possíveis, como na solução 1. Portanto, está mais próxima ao que se espera de uma solução de Inteligência Artificial.

Solução 3

Extrutura de dados

Uma árvore de possibilidades, onde cada elemento é um vetor de 9 posições. Cada elemento aponta para outros elementos que são os estados possíveis  no movimento seguinte. Cada estado possui um número, que corresponde à chance de levar à vitória. Esse número é obtido da seguinte forma:
                          Número de colunas, linhas e diagonais onde X ganha menos número de colunas, linhas e diagonais onde O (bola) ganha.
Assim sendo, quanto maior esse número, melhor a jogada para o X  e pior para o O (bola)
     
Algoritmo

1-Verifique se a posição analisada é a vencedora. Se for, escolha-a.
2-Caso contrário, analise os movimentos do opositor a partir de determinada possibilidade (dois níveis abaixo na árvore, que são as jogadas do opositor). Veja qual é a pior para nós e suponha que o opositor fará opção por ela (pois é também a melhor para ele).
3-Passe essa pior jogada   para o nível imediatamente anterior (que é o de nossas jogadas possíveis)
4-Escolha a menos pior (a que tem o melhor valor da função de avaliação para nós).
5-Opositor joga
6-Volte a 1

Análise

Essa solução é grande consumidora de memória e é bem mais lenta que as anteriores.Normalmente, soluções de Inteligência Artificial exibem essa característica. Entretanto é altamente generalizável (basta trocar o vetor de 9 elementos por um vetor de 27 elementos, por exemplo, para torná-lo 3D) e não exige  nenhum conhecimento das jogadas possíveis, como nas duas soluções anteriores. Essa seria a solução clássica fornecida pela Inteligência Artificial.

Problema 2 - Identificador de caracteres - reconhecimento de padrões

Esse problema consiste em se identificar  caracteres em um texto. Esses caracteres são capturados e armazenados em uma estrutura de dados. É exatamente o que os OCRs (identificadores ópticos de caracteres) fazem. O problema aqui restringe-se à etapa de identificar os caracteres já armazenados na estrutura de dados adequada.

Solução 1

Estrutura de dados

  • Uma matriz quadrada que representa o formato do caracter. Cada pixel é representado por um  "1" na matriz e a ausência de pixel por um zero na matriz. Cada caracter a ser reconhecido tem sua representação nessa matriz e o conjunto de todos os caracteres constitui o padrão a ser identificado.
  • Uma tabela de randomização (hash) onde cada letra do padrão possui um lançamento. A chave da tabela de hash é calculada assim:
    • Tirar 3 linhas da matriz de zeros e uns
    • Concatenar as 3 linhas
    • Através de uma função de hash, transformar as linhas concatenadas em uma chave de acesso
Algoritmo

1-Transformar o caracter a ser identificado em uma matriz de zeros e uns
2-Tomar na matriz as mesmas 3 linhas que foram utilizadas para os padrões
3-Aplique a essas 3 linhas a mesma função de haxh utilizada para os padrões

Análise

  • As letras a identificar devem se assemelhar com exatidão aos padrões (ou seja, é pouco generalizável e exige muito conhecimento acerca do formato dos caracteres)
  • Se modificar a coleção de símbolos, modificamos também a tabela de hash, o que pode se tornar bastante complicado
  • Um número grande de símbolos aumenta a chance de colisões na tabela de hash.

Solução 2

Estrutura de dados

  • Matriz de zeros e uns idêntica à da solução 1
  • Padrões conhecidos: um conjunto de vetores de tamanho N, sendo um vetor para cada caracter. Esses vetores são formados tomando-se a matriz de zeros e uns e dividindo-as em N regiões. O número de 1´s em cada região é contado e registrado na posição do vetor correspondente à região  N deve ser suficientemente grande para que cada padrão tenha um vetor diferente.
Algoritmo

1-Converter a matriz de zeros e uns em um vetor conforme descrito
2-Calcule a diferença entre os vetores do padrão e o vetor do caracter a ser identificado
3-O padrão que tiver a menor diferença é o escolhido.

Análise

Essa solução melhora bastante a anterior, uma vez que a base de padrões não precisa ser modificada se novos caracteres forem acrescentados. A capacidade de generalização aumenta também, uma vez que procuramos o caracter mais próximo, melhorando a identificação de caracteres de formatos diferentes  do padrão.

Solução 3

Estrutura de dados
  • Matriz de zeros e uns idêntica à da solução 1
  • As letras do padrão a ser identificado serão representadas por meio de descrições feitas via referências na matriz de zeros e uns. Essas descrições podem ser feitas por predicados, como por exemplo:
    • ARCO (C1, C2) (um arco conectando as células 1 e 2 da matriz) AND
    • RETA(C1, C3)   (uma reta conectando as células 1 e 3 da matriz)
Algoritmo

1-Encontre ARCOS e RETAS no caracter a ser identificado e crie a descrição 
2-Selecione o padrão que tenha a descrição mais próxima à criada em 1

Análise

Essa solução é a mais próxima do que se espera de uma solução de Inteligência Artiticial. Os problemas de diferenças de formato e tamanho dos caracteres encontrados nas outras duas soluções são aqui minimizados, sendo portanto, muito mais generalizável. Por outro lado, é mais lento e de implementação muito mais complexa.

Referências


RICH, Elaine. Inteligência artificial. São Paulo: McGraw-Hill, 1988. 

RUSSELL, Stuart J.; NORVIG, Peter. Inteligência artificial. Rio de Janeiro, Elsevier, 2004.


sábado, 30 de julho de 2011

MAS SERÁ QUE DÁ PARA VIAJAR AO FUTURO?

Essa pergunta há muito habita nosso imaginário. A Teoria da Relatividade Restrita, postulada por Einstein em 1905, diz que sim. Entretanto, questões como essa transcendem o senso comum. Assim sendo,  vamos utilizar um cenário simples e intuitivo  para mostrar que o tempo realmente se dilata quando um corpo está em movimento, viabilizando saltos para o futuro. A figura abaixo mostra um feixe de luz partindo do chão de um vagão de trem em movimento, refletindo-se em um espelho colocado no teto do vagão e retornando ao chão. 
Na parte A da figura, temos a visão do caminho desse feixe para um observador localizado fora do vagão e na parte B a visão de um observador dentro do vagão. Na parte A, o feixe de luz tem uma trajetória oblíqua, pois para o observador fora do vagão, o espelho se desloca por uma distância d do momento em que o feixe parte até o momento em que retorna ao chão. Isso ocorre em um intervalo de tempo t. Na parte B, como o observador está dentro do trem, ele não observa o deslocamento do espelho, portanto parece que o feixe percorre uma trajetória perpendicular ao chão e ao teto do vagão, levando um tempo t´ para sair do chão, ser refletido pelo espelho e retornar ao chão.  A velocidade do feixe de luz é c, e segundo a relatividade restrita e é constante para qualquer referencial. O vagão se desloca a uma velocidade v. A altura do vagão é h.  A distância d percorrida pelo vagão no tempo t é:
Na parte A da figura,  temos dois triângulos retângulos idênticos. Aplicando-se o teorema de Pitágoras a eles, a distância total percorrida pelo feixe de luz é:
Na parte B da figura,  é imediato visualizar que a distância total percorrida pelo feixe de luz é:
Obtendo o valor de h em (3) e substituindo-o em (2) chega-se  ao seguinte:
Extraindo-se o valor de t´ em (4), chegamos finalmente a:

Essa é a famosa equação de Lorentz, obtida também por Einstein na Teoria da Relatividade Restrita. Ela mostra claramente que o tempo    t´ para o observador dentro do vagão é menor que o tempo t  para o observador fora do vagão, ou seja, o tempo dentro do vagão transcorre mais devagar do que fora dele. Esse fenômeno é denominado dilatação do tempo, mas somente pode ser observado a  velocidades próximas à da luz (300.000 km/s no vácuo), pois a razão é desprezível   para valores pequenos de v , fazendo com que t´ seja aproximadamente igual a t. Perceba que esse resultado depende fortemente da premissa básica da Relatividade Restrita, de que a velocidade da luz é constante em qualquer referencial: na parte A da figura a velocidade da luz é c e não c + v/cos Ɵ, onde Ɵ é o ângulo entre o feixe de luz e a horizontal. Se assim fosse, obteríamos t´= t e não poderíamos falar em dilatação do tempo.
Vejamos um exemplo prático. Suponha que em um futuro distante, uma nave espacial parta da Terra a uma velocidade igual a dois terços da velocidade da luz (200.000 km/s) em uma jornada de 2 anos. Fazendo-se v =  2c/3 e t = 2 , obtemos da equação de Lorentz,   t´= 1,5 ano. Isso significa que ao retornarem, na Terra teriam se passado dois anos e na nave espacial, um ano e meio, ou seja, os astronautas viajaram 6 meses no futuro! Entretanto, atingir tais velocidades demanda uma quantidade inimaginável de energia, o que inviabiliza viagens próximas à da luz, exceto para corpos com massa extremamente pequena, como as partículas subatômicas. 
Efeitos relativísticos são cosntantemente comprovados na prática. Partículos subatômicas têm seu tempo de vida aumentado devido à dilatação do tempo. Satélites de GPS em órbita da Terra, equipados com relógios atômicos extremamente precisos, devem ter esses relógios periodicamente ajustados para compensar efeitos relativísticos causados pela diferença de gravidade entre suas órbitas e a superfície terrestre.